De la redacción
El Buen Tono
El desarrollador Sui Gn presentó una demostración de .me, un sistema que permite que varios robots interpreten un mismo objeto de acuerdo con el entorno en el que trabajan y las reglas de seguridad correspondientes a cada tarea.
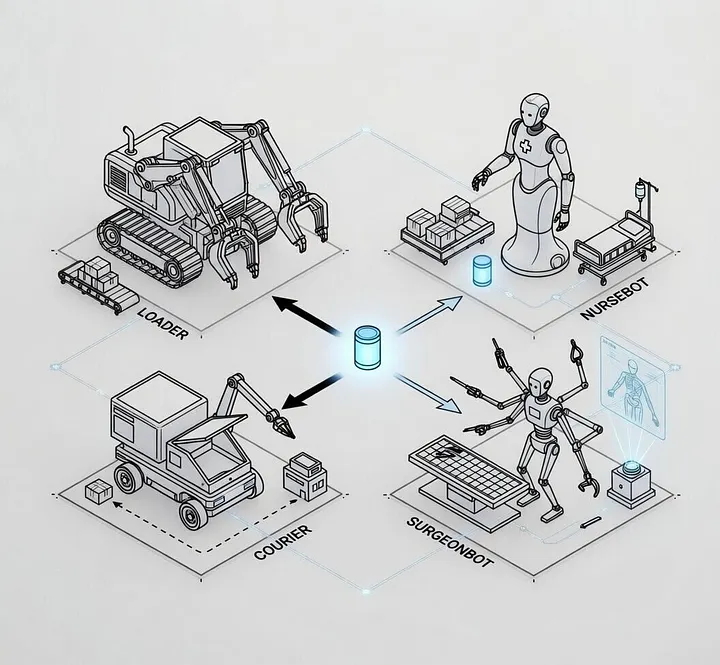
La propuesta muestra cómo cuatro robots —Loader, NurseBot, Courier y SurgeonBot— pueden apuntar al mismo recipiente azul, pero llegar a decisiones diferentes sin duplicar el objeto ni programar manualmente cada cambio.
La demostración fue publicada el 29 de abril de 2026 en el blog de Sui Gn y está acompañada de código que puede ejecutarse desde el repositorio público del proyecto.
Así funciona la demostración
El ejemplo utiliza un recipiente identificado como canister7. Los cuatro robots se conectan a ese mismo objeto mediante referencias estructurales. Después, cada uno evalúa sus propias condiciones.
Loader comprueba si puede levantar el objeto con el agarre adecuado. NurseBot verifica las condiciones de esterilidad. Courier considera si hay vehículos en movimiento y debe esperar. SurgeonBot aplica controles adicionales de esterilidad y precisión.
La diferencia está en que el significado operativo del recipiente depende del robot y de su contexto, no solamente de las propiedades físicas del objeto.
El código para ejecutar el proyecto
La demostración puede probarse con Node.js y npm. Estos son los comandos publicados para descargar el repositorio, instalar sus dependencias y ejecutar el ejemplo:
git clone https://github.com/neurons-me/.me.git
cd .me/npm
npm install
node tests/Demos/Robots_Contexts.ts
El repositorio contiene el ejemplo Robots_Contexts.ts, donde se muestra cómo se establecen las relaciones entre los robots y el recipiente compartido.
Cómo se define un objeto compartido
El siguiente fragmento corresponde al código de la demostración y establece el recipiente azul, además de indicar que inicialmente no es estéril:
// Shared physical object
me.objects.canister7.name("Blue Canister");
me.objects.canister7.sterile(false);

// All robots point to the same object
me.robots.loader.target["->"]("objects.canister7");
me.robots.nurse.target["->"]("objects.canister7");
me.robots.courier.target["->"]("objects.canister7");
me.robots.surgeon.target["->"]("objects.canister7");
La expresión ["->"] crea una referencia al objeto compartido. Así, cada robot utiliza el mismo recipiente como objetivo, en lugar de trabajar con cuatro copias independientes.
Las reglas que utiliza cada robot
El código define condiciones diferentes para cada sistema.
Loader: agarre y manipulación
me.robots.loader["="](
  "needsSoftGrip",
  "target.fragile && context.pickupZone"
);

me.robots.loader["="](
  "canProceed",
  "canLift && softGripReady"
);
Estas expresiones relacionan la fragilidad del objeto y la zona de recogida con la necesidad de utilizar un agarre suave. La segunda regla determina si se cumplen las condiciones definidas para continuar.
NurseBot: control de esterilidad
me.robots.nurse["="](
  "needsSterileHandling",
  "context.sterileZone && !target.sterile"
);

me.robots.nurse["="](
  "canProceed",
  "canLift && !needsSterileHandling"
);
NurseBot evalúa si se encuentra en una zona estéril y si el recipiente cumple esa condición. Si necesita una manipulación estéril y el objeto no está esterilizado, la regla impide que se autorice el avance.
Courier: atención al tráfico
me.robots.courier["="](
  "mustYield",
  "context.movingVehicles"
);

me.robots.courier["="](
  "canProceed",
  "canLift && !mustYield"
);
Courier considera la presencia de vehículos en movimiento. Si la condición de tráfico está activa, debe ceder el paso conforme a la regla definida.
SurgeonBot: controles más estrictos
me.robots.surgeon["="](
  "needsSterileHandling",
  "context.sterileZone && !target.sterile"
);

me.robots.surgeon["="](
  "needsPrecisionGrip",
  "requiresPrecisionGrip || target.fragile"
);

me.robots.surgeon["="](
  "canProceed",
  "canLift && softGripReady && !needsSterileHandling && !needsPrecisionGrip"
);
En este caso, el robot comprueba tanto la esterilidad como la necesidad de un agarre de precisión. La decisión de continuar depende de que todas las condiciones requeridas se cumplan.
¿Qué ocurre cuando cambia el entorno?
La demostración plantea que, si cambia la esterilidad del recipiente o desaparece el tráfico, las decisiones derivadas se vuelven a evaluar automáticamente.
me.objects.canister7.sterile = true;Esta asignación modifica la propiedad de esterilidad del objeto compartido. Las reglas que dependen de ese dato pueden actualizar sus resultados sin necesidad de volver a escribir cada condición.
El artículo también describe una función explain() para consultar por qué se produjo una decisión y conocer los factores que intervinieron en su derivación.
Una arquitectura basada en contexto
El proyecto .me integra datos, referencias y reglas declarativas en una estructura reactiva. Su objetivo es que los sistemas puedan responder a cambios en la información sin depender de actualizaciones manuales en cada componente.
El enfoque podría resultar relevante para aplicaciones de robótica, coordinación de agentes de inteligencia artificial, transporte y automatización industrial. Sin embargo, esta demostración de software no equivale por sí sola a una validación de robots físicos en condiciones reales.
El código fuente puede consultarse en el repositorio público de neurons-me/.me, donde se encuentra el ejemplo utilizado para mostrar cómo un objeto compartido puede producir decisiones diferentes según el contexto de cada robot.
Es gratis. Solo escribe tu correo y presiona Sign Up para suscribirte.